Ver com uma câmera
Abra qualquer câmera por meio de uma factory, transforme-a em um stream orientado a callback
com um ImageHandler e rode um algoritmo em cada frame. Só a fonte muda entre câmeras; o
pipeline permanece o mesmo.
Escolha a câmera na aba abaixo; a seleção vale para todos os passos. Novo no workspace? Faça a Instalação primeiro; câmeras de profundidade também precisam da configuração RealSense.
1. Instale o módulo de visão
2. Abra a câmera
CameraFactory.from_source(...) devolve o driver correspondente a qualquer chave que
entenda:
Um frame avulso é camera.get_frame(); câmeras de profundidade acrescentam
get_depth_frame() e get_distance().
As abas acima cobrem as quatro mais comuns. from_source aceita todas as chaves abaixo;
veja a referência de Cameras para o dataclass
de config de cada driver:
| Chave | Câmera | Notas |
|---|---|---|
webcam / opencv |
Webcam USB genérica | OpenCVConfig (resolução, fps, foco) |
realsense |
Intel RealSense D4xx | Cor + profundidade |
t265 |
Intel RealSense T265 | Fisheye + profundidade estéreo no host + pose 6DOF |
oakd |
Luxonis OAK-D | Cor + profundidade |
c920 |
Logitech C920/C920e | OpenCVCam por perfil |
imx219 |
Raspberry Pi Camera v2 | Jetson (GStreamer) |
ros |
Tópico de imagem ROS 2 | Qualquer tópico sensor_msgs/Image |
ros_depth |
Tópicos ROS 2 cor + profundidade | Com profundidade |
file |
Arquivo de imagem estático | Um caminho resolve para isto automaticamente |
Um caminho de arquivo resolve para file e uma fonte que começa com / para ros, então
essas duas não precisam de chave explícita.
3. Transmita frames por um ImageHandler
ImageHandler envolve a fonte em um nó ROS 2 acionado por timer e chama seu callback a
cada frame:
4. Rode um algoritmo
Construa um algoritmo e chame-o dentro do callback. Todos seguem a mesma forma:
| Algoritmo | Classe | Use para |
|---|---|---|
| Marcadores ArUco | Aruco |
Detecção fiducial e pose 6-DoF (detect, pose_estimate) |
| Cor | ColorDetector |
Filtro de cor HSV/LAB (calibre e depois mode="preset") |
| Linha | LineDetector |
Seguimento de linha com Hough / RANSAC / elipse |
| Distância | DistanceEstimator |
Regressão de tamanho em pixels para distância |
| Mão / face | HandTracker, FaceMeshTracker |
Tracking de landmarks MediaPipe |
| Optical flow | OpticalFlowEstimator |
Movimento frame a frame |
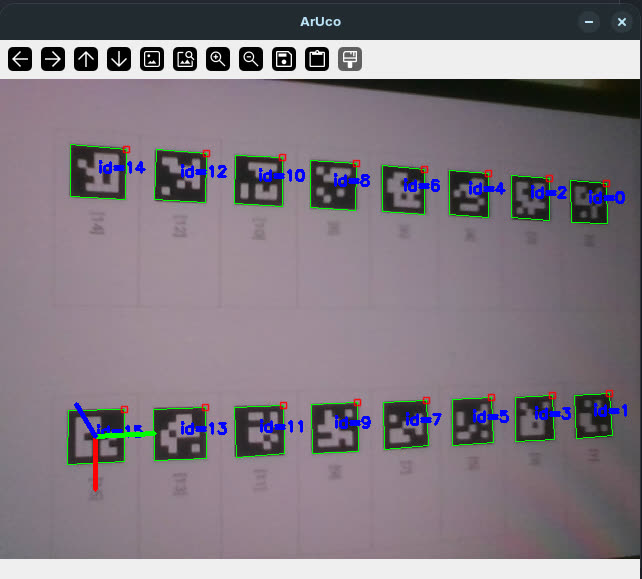
A estimativa de pose ArUco devolve o id do marcador, a translação e o yaw, e desenha os eixos
no frame. Troque Aruco por qualquer classe acima; a fonte continua a escolhida no passo 2:
import nectar
from nectar.vision import Aruco
from nectar.vision.camera import ImageHandler

nectar.init()
aruco = Aruco(marker_dict=5, tag_size=0.05)
ImageHandler(
    "webcam",
    image_processing_callback=lambda frame: aruco.pose_estimate(frame, draw=True),
    show_result="ArUco",
).run()
nectar.spin()
nectar.shutdown()
import nectar
from nectar.vision import Aruco
from nectar.vision.camera import ImageHandler

nectar.init()
aruco = Aruco(marker_dict=5, tag_size=0.05)
ImageHandler(
    "realsense",
    image_processing_callback=lambda frame: aruco.pose_estimate(frame, draw=True),
    show_result="ArUco",
).run()
nectar.spin()
nectar.shutdown()
import nectar
from nectar.vision import Aruco
from nectar.vision.camera import ImageHandler

nectar.init()
aruco = Aruco(marker_dict=5, tag_size=0.05)
ImageHandler(
    "oakd",
    image_processing_callback=lambda frame: aruco.pose_estimate(frame, draw=True),
    show_result="ArUco",
).run()
nectar.spin()
nectar.shutdown()
import nectar
from nectar.vision import Aruco
from nectar.vision.camera import ImageHandler

nectar.init()
aruco = Aruco(marker_dict=5, tag_size=0.05)
ImageHandler(
    "/camera/image_raw",
    image_processing_callback=lambda frame: aruco.pose_estimate(frame, draw=True),
    show_result="ArUco",
).run()
nectar.spin()
nectar.shutdown()
Argumentos exatos do construtor e tipos de retorno estão na referência de Vision.
Resultado esperado
A janela de preview mostra o stream ao vivo com o overlay do algoritmo (no ArUco, os eixos e o id do marcador).
Ver também
- Referência de Vision: drivers de câmera, APIs dos algoritmos, nós ROS 2 e calibração de câmera/cor.
- Exemplos de Vision: captura e profundidade.
- Detectar, segmentar e classificar.